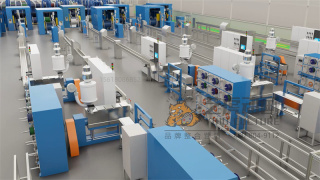
产线动画有一种典型返工:设备模型和材质都做好了,镜头一走发现机器人的动作和物料流向对不上;切到下一个工位时,前一个动作还没结束。回头一看,问题不在建模精度,而在开工前没人把动线画清楚。
动线指的是产线里人、料、设备的移动路径和先后关系。它看着只是几根箭头,实际上决定了后面所有镜头能不能接上。先把这张图画明白,再动手建模,是产线类项目省时间的做法。
先画动线,是为了让镜头跟着逻辑走
建完模型再补镜头,三条线容易各自为政:设备按实际摆放做,镜头按好看的构图排,动作靠想象填。单看每一帧都成立,连起来就出问题。动线图把这三条线捏到一张纸上,镜头才有依据。
动线还能先回答一个更前置的问题:这条产线到底要讲什么。讲节拍、讲自动化程度,还是讲某个工位的改进,主题不同,需要出场的工位就不同。这个判断如果拖到分镜阶段才做,前面建好的设备可能根本用不上。
三条线分别怎么梳理
工位顺序线,按实际工艺顺序列出工位编号、名称和进出料口,标出哪些工位必须出现,哪些可以合并带过。顺序拿不准的地方,先找工艺人员确认,别用常识推。
物料流向线,从原料入口一路画到成品出口,标出转向、暂存和返工路径。流向和工位顺序对不上的位置,往往就是讲不清楚的地方,值得多花一轮沟通。
设备动作线,写清每个工位的关键动作、起止条件以及与相邻设备的联动。动作要拆到能对应镜头的粒度,比如抓取、移动、放置、复位,一段动作对应一个镜头,镜头之间才接得上。
三维演示的表达重点是把关系画出来
站内讲机械领域三维动画价值的那篇文章,重点在于把结构关系和运动关系可视化;谈工业三维动画用途的内容,则强调把现场不容易看清的过程呈现出来。产线动画的道理一样,重点不是把每台设备都摆满画面。
镜头优先交代相邻工位的衔接和物料交接点,设备细节等需要辨认时再给特写。观众未必关心设备型号,但会关心物料怎么走、机器怎么配合、异常在哪一步被拦住。画面重点跟着这几件事走,演示才有着力点。
节奏也要跟动线一致。动作快的工位镜头短些,需要辨认的交接点停留长些;整条产线的推进方向保持稳定,观众才不会在工位之间迷路。
资料清单与审核节点
立项前备齐这些材料:产线平面布置图、工艺流程图、工位作业指导书、设备动作说明、节拍与产能参数,以及现场术语和标识规范。缺哪一样,后面都要靠反复确认补回来,排期自然被拉长。
审核节点建议设四个:动线图确认,由工艺和技术人员把顺序与流向看一遍;脚本与分镜确认,核对镜头是否覆盖关键工位;样片核对,逐段看动作顺序与物料流向是否一致;成片核对,确认术语字幕和警示标识与现场规范相符。
每个节点都留书面确认,修改记录对应版本号。动线图阶段的改动只需重画几根线,动画完成后再改,牵动的就是整条时间线。
你可能还想看
- 三维动画制作在机械领域的价值体现 — 了解机械类演示的表达重点
- 生产线三维动画服务商哪家可靠 — 对照产线类项目的沟通要点
- 为什么需要工业三维动画? — 延伸阅读工业场景里的可视化需求